II。 생산
핵심 장비 구성 요소
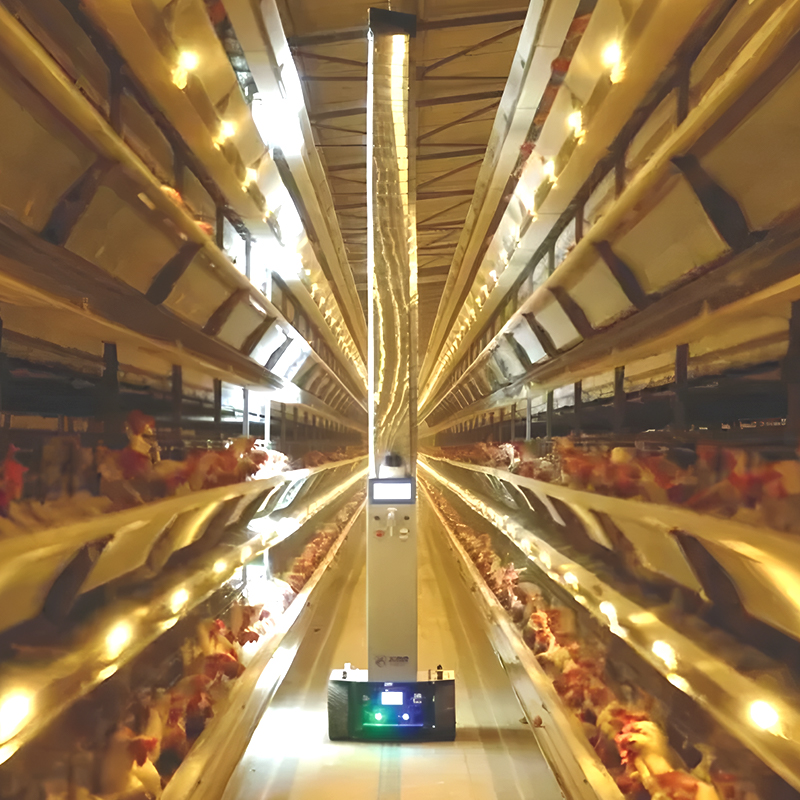
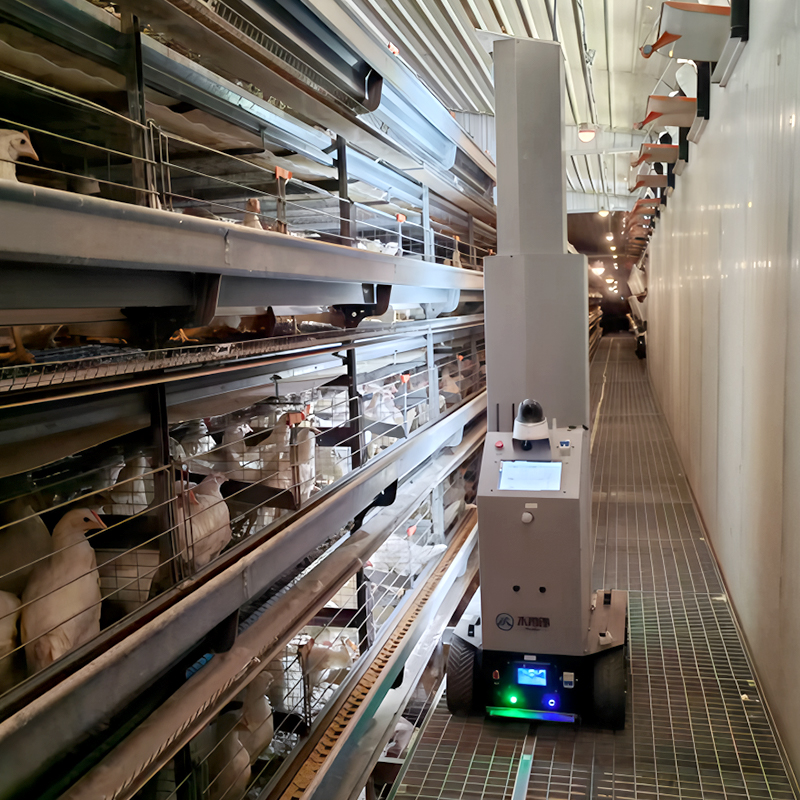
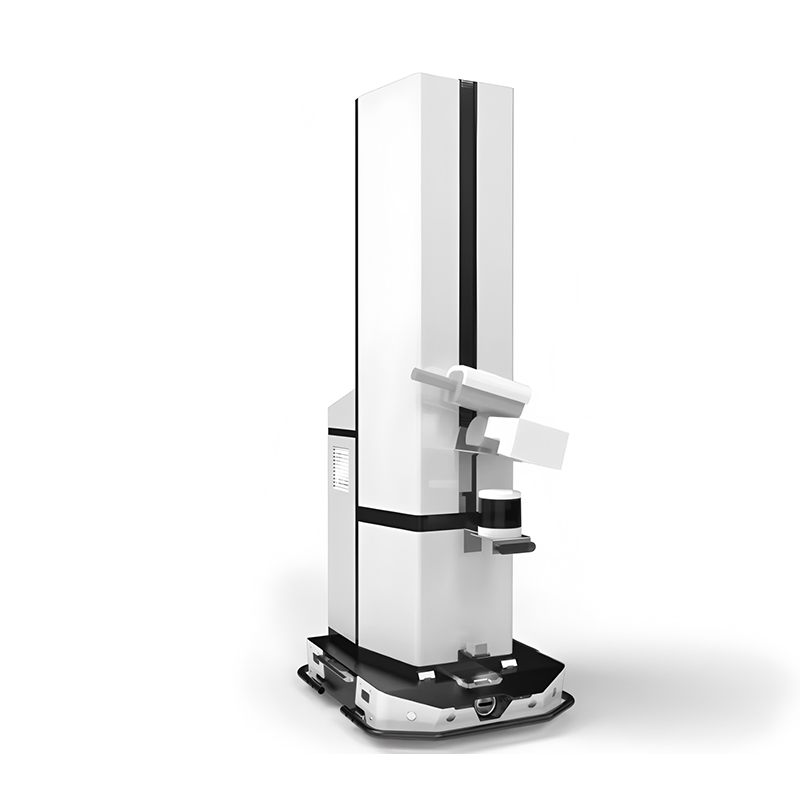
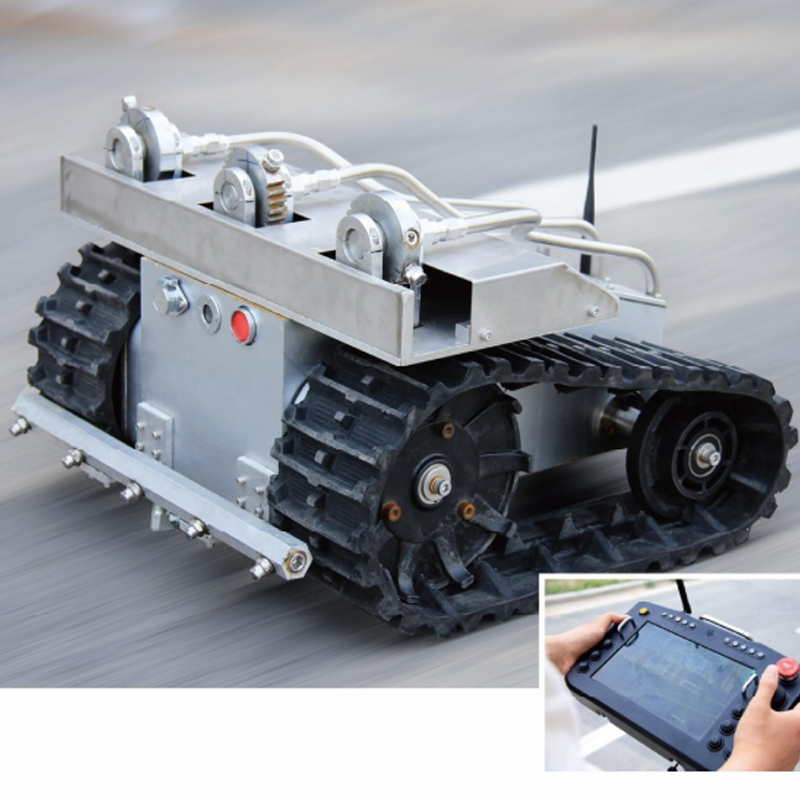
모바일 섀시 시스템
바퀴 유형: 반대로‑부식 포좌. 자율 매핑, 장애물 회피, 순찰‑경로 계획 및 자동 복귀‑충전‑를 위해 LiDAR와 시각적 SLAM을 결합한 내비게이션 시스템입니다. 레일‑장착형: 알루미늄‑합금 레일 및 주행 구동 메커니즘으로 트랙을 따라 균일한 왕복 운동을 할 수 있습니다.
리프팅 획득 모듈
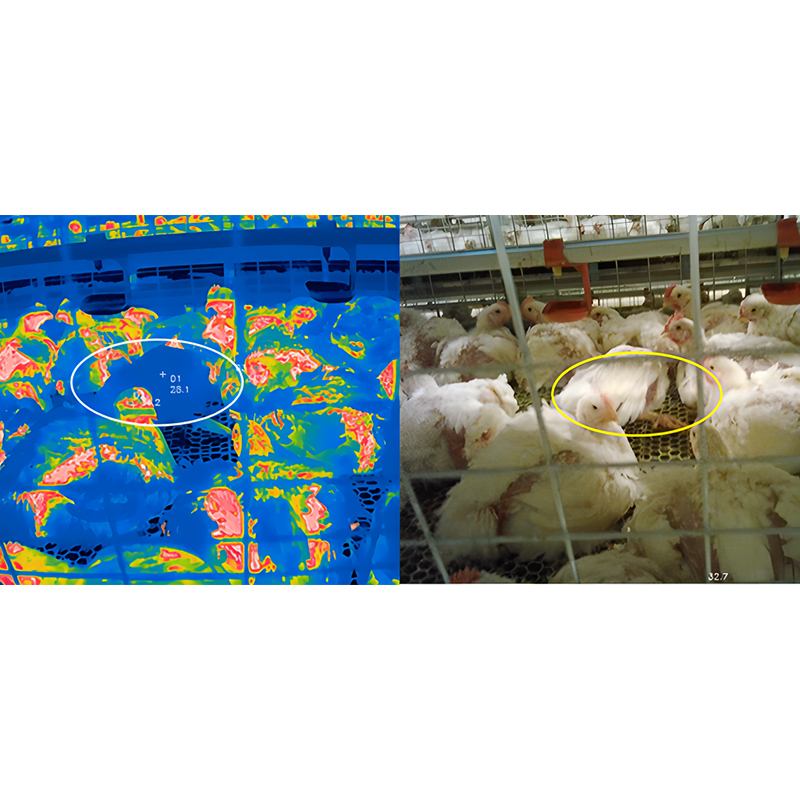
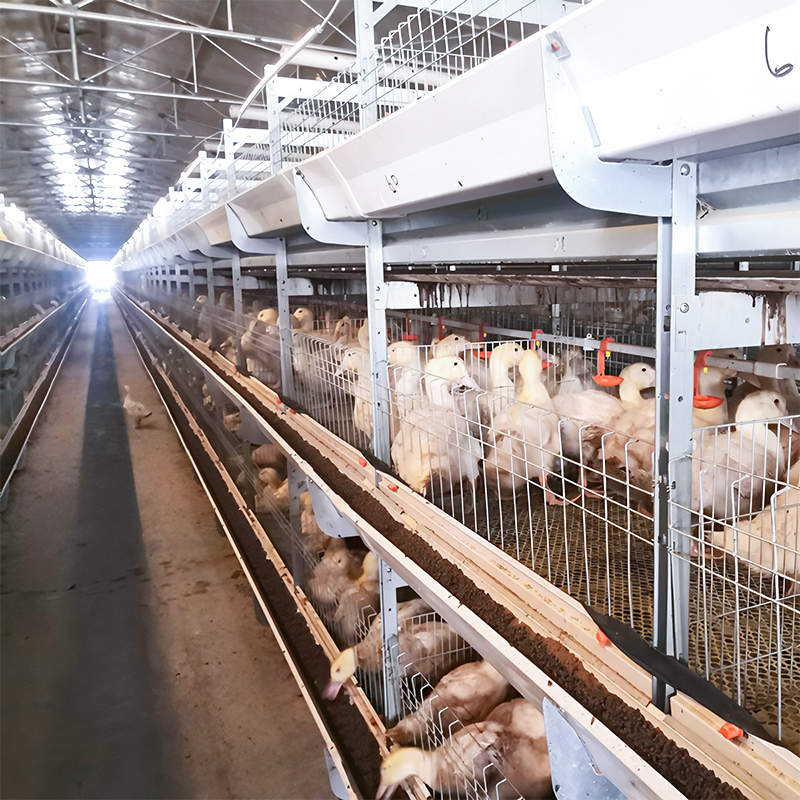
다중‑계층 케이지 높이에 맞게 조정된 전기 리프팅 팬‑틸트‑줌 카메라. 고화질 가시광선‑광 카메라, 적외선 열화상 카메라, 사운드‑수집 모듈이 장착되어 있습니다. 각 케이지 층의 사진과 비디오를 캡처하여 가금류 상태와 표면‑체온도를 식별합니다.
환경‑감지 장치
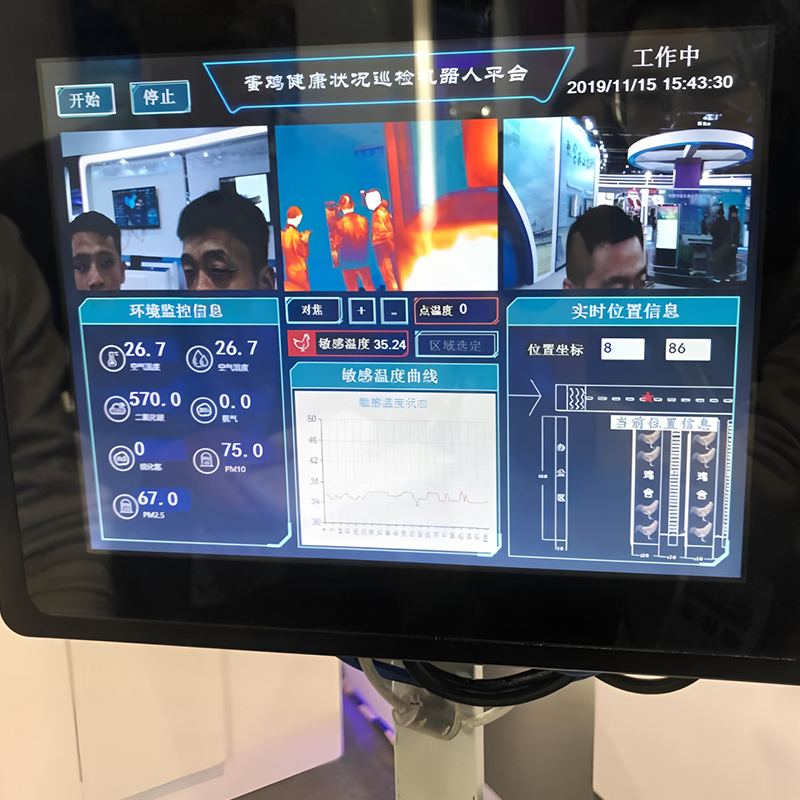
집 내부의 실시간₂환경 매개변수를 수집하기 위한 온도, 습도, 암모니아 및 CO‑용 통합 센서입니다.
Edge‑컴퓨팅 및 AI 모듈
죽은 새, 약한 새 및 비정상적인 행동을 인식하기 위해 번식‑지향 AI 알고리즘을 실행하는 로컬 에지 호스트입니다. ‑현장 데이터 처리로 데이터‑전송 부하가 감소합니다.
소프트웨어 관리 플랫폼
로컬 제어 캐비닛 + 클라우드 플랫폼 + 모바일‑전화 앱. 순찰‑작업 구성, 비디오 및 센서‑데이터 저장, 자동 순찰‑보고서 생성, 팝업‑알림 및 SMS 알람 푸시를 지원합니다. 원격 수동 로봇 제어가 가능합니다.
작업 프로세스
로봇 시동 → 사전 설정된 경로를 따라 자율 순찰 → PTZ 리프팅은 이미지와 환경 데이터를 계층‑계층‑별로 수집 → 엣지‑측면 AI 분석으로 이상 감지 → 비정상‑사이트 표시 및 경고 푸시 → 순찰‑작업 완료 → 충전소로 자동 복귀. 모든 데이터는 보관되고 저장됩니다.
공장 생산 및 현장 구현
공장‑측면 절차: 섀시 가공, 부식 방지‑처리, 센서 조립, AI 알고리즘의 사전‑설치 및 전기‑제어 시운전. 전체 장치는 운송을 위해 분해됩니다. ‑현장 작업: 레일 설치(레일‑마운트 버전용), 네트워크 디버깅, ‑현장 매핑 및 교정, ‑현장 AI‑모델 적용. No‑로드 시험 실행, 가금류‑인식을 위한 현재 디버깅‑정확도 검증 및 경보‑기능 테스트. 승인 검사 후 정식 인계‑.

 영어